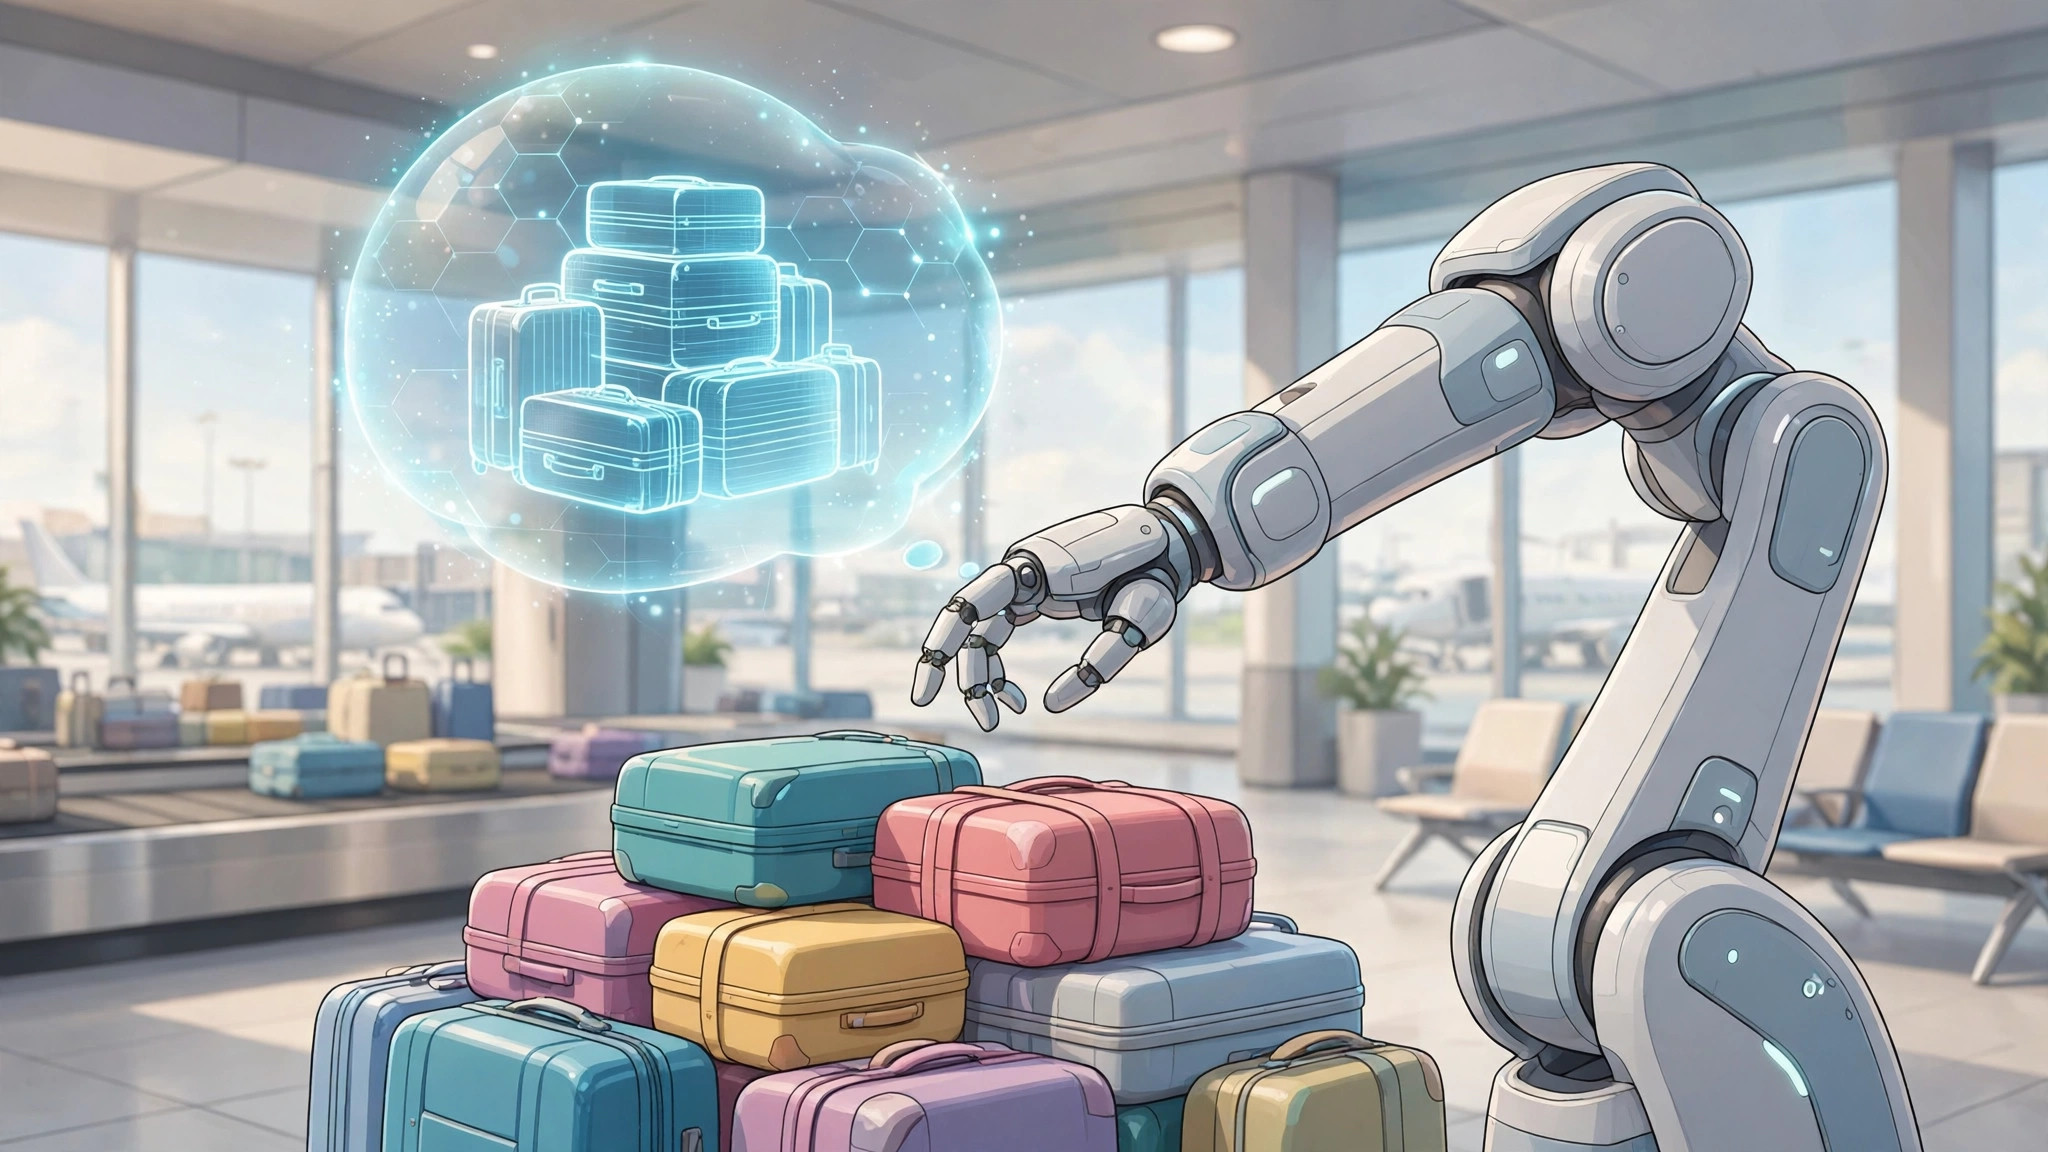
ロボットの失敗は、だいたい「動いてみてから」分かるものだった。ところがNTTは、ロボットが動く前に失敗を予測する技術を発表した。
キーワードは「ワールドモデル」。物理法則を使って未来を先回りするこの技術は、荷物の積み付け実験で成功率を73.1%から92.3%に引き上げた。
動く前に、荷崩れと落下を予測する技術
NTTは11月11日、ロボットが実際に行動する前に、複数の行動候補について荷崩れや落下などの結果を予測・評価し、成功につながる行動を選べる技術を実現したと発表した。
従来のロボットは、プログラムされた動きを実行し、失敗すれば次に生かす、という繰り返しが基本だった。今回はその順番が逆で、「まず頭の中で試してから動く」仕組みだ。
予測の基盤となるのが「ワールドモデル」と呼ばれる技術だ。物体の重さや向き、動く速さといった物理量を明示的に扱い、運動方程式に基づいて状態の変化を予測する。
NTTは独自開発の「物理制御アダプタ」を映像生成モデルに統合した。これにより、荷崩れや落下など、物体同士が影響し合う場面を高精度に予測できるという。
学習データに含まれていない場面にも対応できる点も特徴とされる。映像の「それらしさ」だけでなく、物理法則の計算を組み合わせたことが精度の鍵だ。
仕組みをもう少し具体的に言うと、制御プログラムが出した複数の行動候補について、それぞれを実行した場合の未来を映像として生成する。その映像から落下や衝突の有無を評価し、成功しやすさをスコア化して行動を選ぶ、という流れだ。
つまりロボットは、実際に体を動かす前に、頭の中の映像で何度もリハーサルをしていることになる。この「リハーサルの質」を、物理法則で底上げしたのが今回の技術の核心だ。
この技術は、既存のロボット制御プログラムと連携して、その判断を補強する形で使えるという。ロボットそのものではなく、「考える部分」を差し込む発想である。
成功率73.1%から92.3%へ、実験で見えた効果
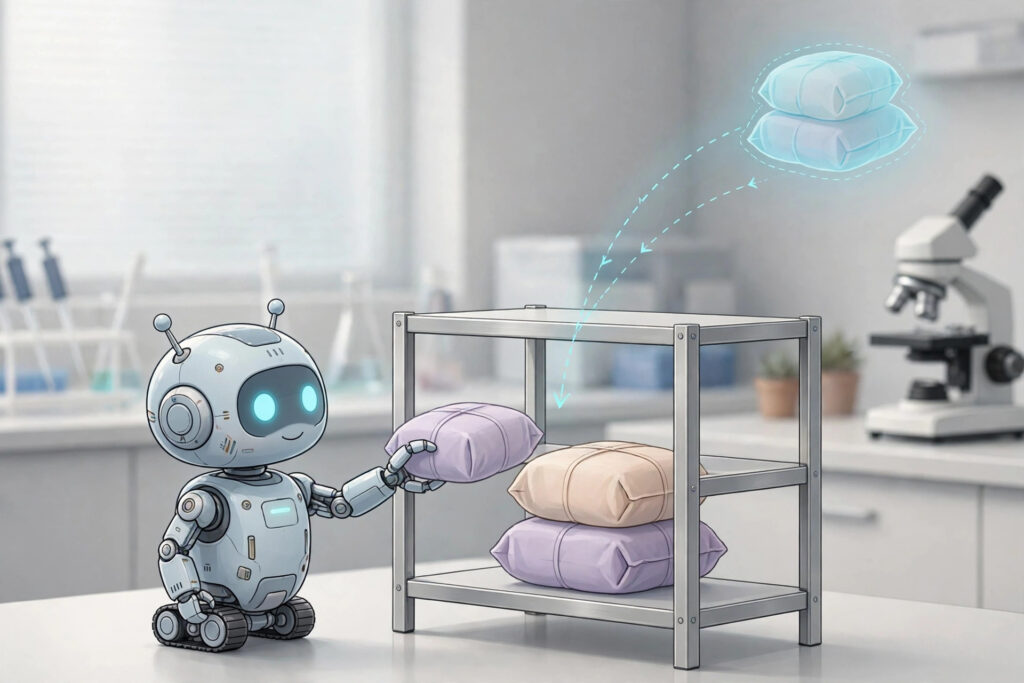
効果を確かめるため、NTTは小型ロボットに荷物の積み付け作業を模擬した「棚積みタスク」を設定し、技術の適用前後で成功率を比べた。
結果は、適用しない場合の73.1%に対して、適用後は92.3%だった。19.2ポイントの向上で、失敗する割合で見れば4回に1回以上から、13回に1回ほどまで減った計算になる。
将来予測そのものの精度は、複数の物体の衝突を含む公開ベンチマーク「OBJ3D」でも評価され、従来手法を上回る予測精度が確認されたという。
このベンチマークでは、従来のモデルが物体同士の衝突の予測に失敗した場面で、本技術は予測に成功したと報告されている。物と物がぶつかる場面こそ、荷崩れ予測の本番だからだ。
荷物同士が接触し、押され、滑り、倒れる。倉庫や空港の事故の多くは、こうした連鎖の先に起きる。その連鎖を映像として先読みできるかどうかが、実用性を左右する。
ただし注意したいのは、92.3%という数字が小型ロボットによる模擬タスクでの結果だということだ。実際の空港や倉庫の現場で測った数値ではない。
それでも、「動く前に複数の未来を比べて選ぶ」という考え方自体の有効性は、この実験で一応の裏付けが得られたと言えるだろう。
この研究成果は、11月18日から25日に開催される「NTT R&D FORUM 2026」で展示される予定だ。一般の目に触れる形で公開される。
最初の現場は空港の手荷物、パートナーはMujin
最初の適用領域として想定されているのは、空港の手荷物の積み込み・積み降ろしだ。形も重さもバラバラなスーツケースは、ロボットにとって最も扱いの難しい荷物の一つである。
今後は、ロボット制御技術で知られる株式会社Mujinと連携しながら、社会実証を進めていくという。実験室の技術を現場に持ち込むためのパートナー選びだ。
将来の展開先としては、物流・倉庫、製造、建設、小売など幅広い分野のフィジカルAIが挙げられている。物を運び、積み、並べる仕事は、あらゆる産業にある。
人手不足が深刻な物流や空港の現場では、ロボットの失敗は単なる効率の問題ではない。荷物を落とせば破損につながり、人の作業を止めてしまうことにもなる。
「失敗しないロボット」ではなく「失敗しそうな動きを事前に避けるロボット」。その発想の転換が、現場への導入のハードルを下げる可能性がある。
価格や提供時期は現時点では示されていない。社会実証を経て、どこまで現場の条件に耐えられるかが、次の焦点になる。
空港の手荷物処理は、フライトの時刻に追われる時間勝負の仕事でもある。予測に時間をかけすぎれば本末転倒になるため、精度と速度の両立が実証の大きなテーマになるはずだ。
僕の意見
僕はこのニュースを読んで、人間のベテラン作業員の動きを思い出した。重そうな荷物を持つ前に、少し傾けて重さを確認する。積む前に、頭の中で「これは下、これは上」と並びを決める。
ベテランの「勘」と呼ばれてきたものの中身は、実はこのワールドモデルに近い。過去の経験から未来を予測して、危ない動きを事前に避ける。NTTの技術は、その勘を物理法則で再現しようとしているのだと思う。
人間観察的に面白いのは、「動く前に考える」ことが、いかに高度な知性として扱われているかだ。人間にとっては当たり前のこの手順が、ロボットにとっては最先端の研究テーマになる。
逆に言えば、これまでのロボットは「考えずに動いて、失敗してから直す」存在だったわけで、それが現場で人間の相棒になりきれなかった理由の一つでもあったのだろう。
92.3%という数字にも、僕は正直な印象を受けた。100%ではない。7.7%はまだ失敗する。その「まだ失敗する」部分を隠さず、模擬タスクでの結果だと明記している点に、研究発表としての誠実さを感じる。
空港の手荷物という題材選びも象徴的だ。旅行者にとって、預けたスーツケースは「壊さないでほしいもの」の代表格である。ロボットが人の大切な物を扱うには、力よりも先に「予測する優しさ」が必要だということかもしれない。
もちろん、課題も残る。予測には計算の時間がかかるし、現場の荷物は実験室ほど素直ではない。濡れた段ボール、変形したスーツケース、想定外の重さの偏り。現実はモデルの外側から攻めてくる。
それでも、方向性は正しいと僕は思う。人手不足の現場がロボットに求めているのは、速さの前に「任せても壊さない」という安心感だからだ。
フィジカルAIという言葉はまだ新しい。だが中身は、失敗を恐れて石橋を叩くという、とても人間らしい慎重さの実装だった。ロボットが人間に近づく道は、速く動くことではなく、動く前に立ち止まって考えることから始まるのかもしれない。
出典:日本経済新聞 https://www.nikkei.com/article/DGXZRSP715139_R11C26A1000000/
コメント